Point de départ
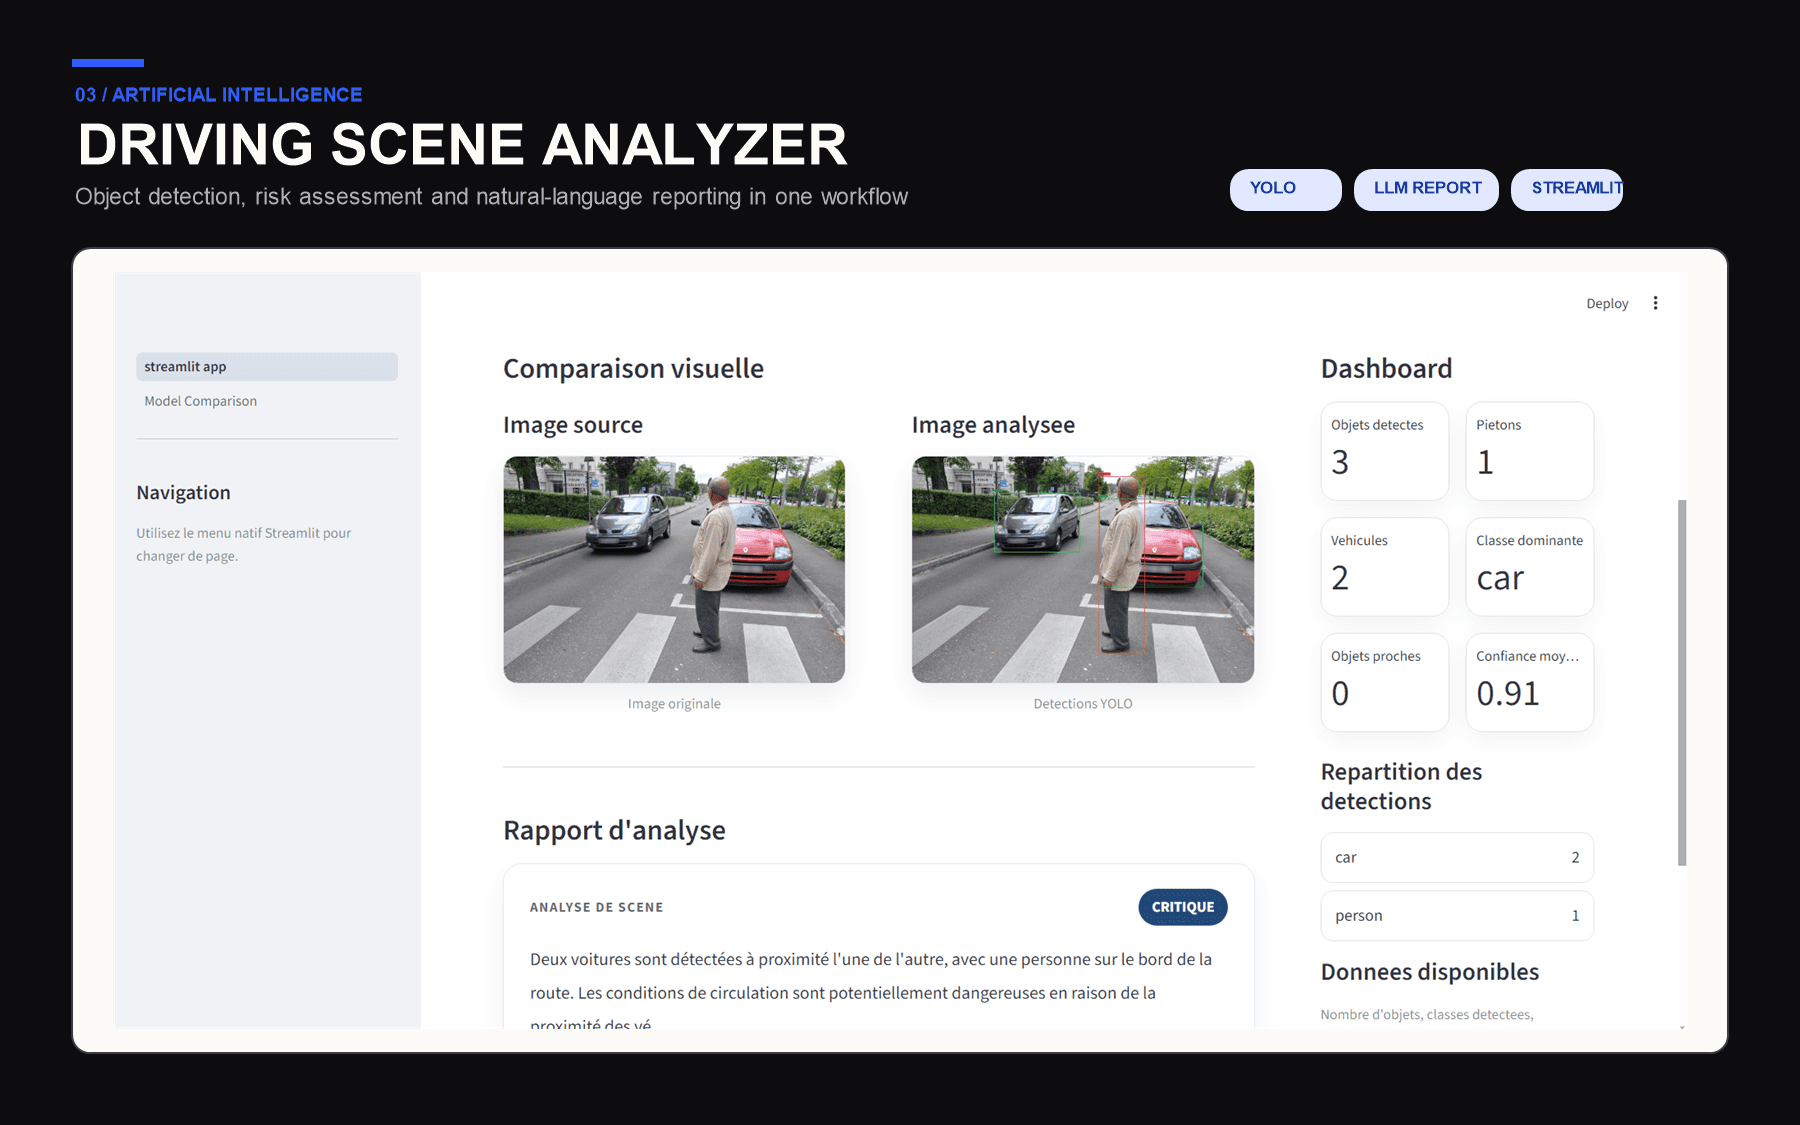
Transformer une image issue d’une caméra embarquée en une lecture structurée de la scène, de ses objets et de son niveau de risque.
Objectifs
- 01Détecter les objets présents dans une scène de conduite.
- 02Évaluer le risque et produire un rapport structuré en langage naturel.
Architecture
Le système combine la détection d’objets YOLOv8, une évaluation du risque, la génération d’un rapport avec un LLM et une interface Streamlit.
Technologies
- 01Python
- 02YOLOv8
- 03LLM
- 04Streamlit
Crédits
- Attribution à valider avant publication